
Internal project
Robô MKIT — Robô de Entrega Autónomo
- 15 days
- da especificação a uma base mecânica funcional
- 2,000 m²
- o nosso edifício, mapeado e percorrido de forma autónoma
- 100%
- interno: mecânica, eletrónica, firmware
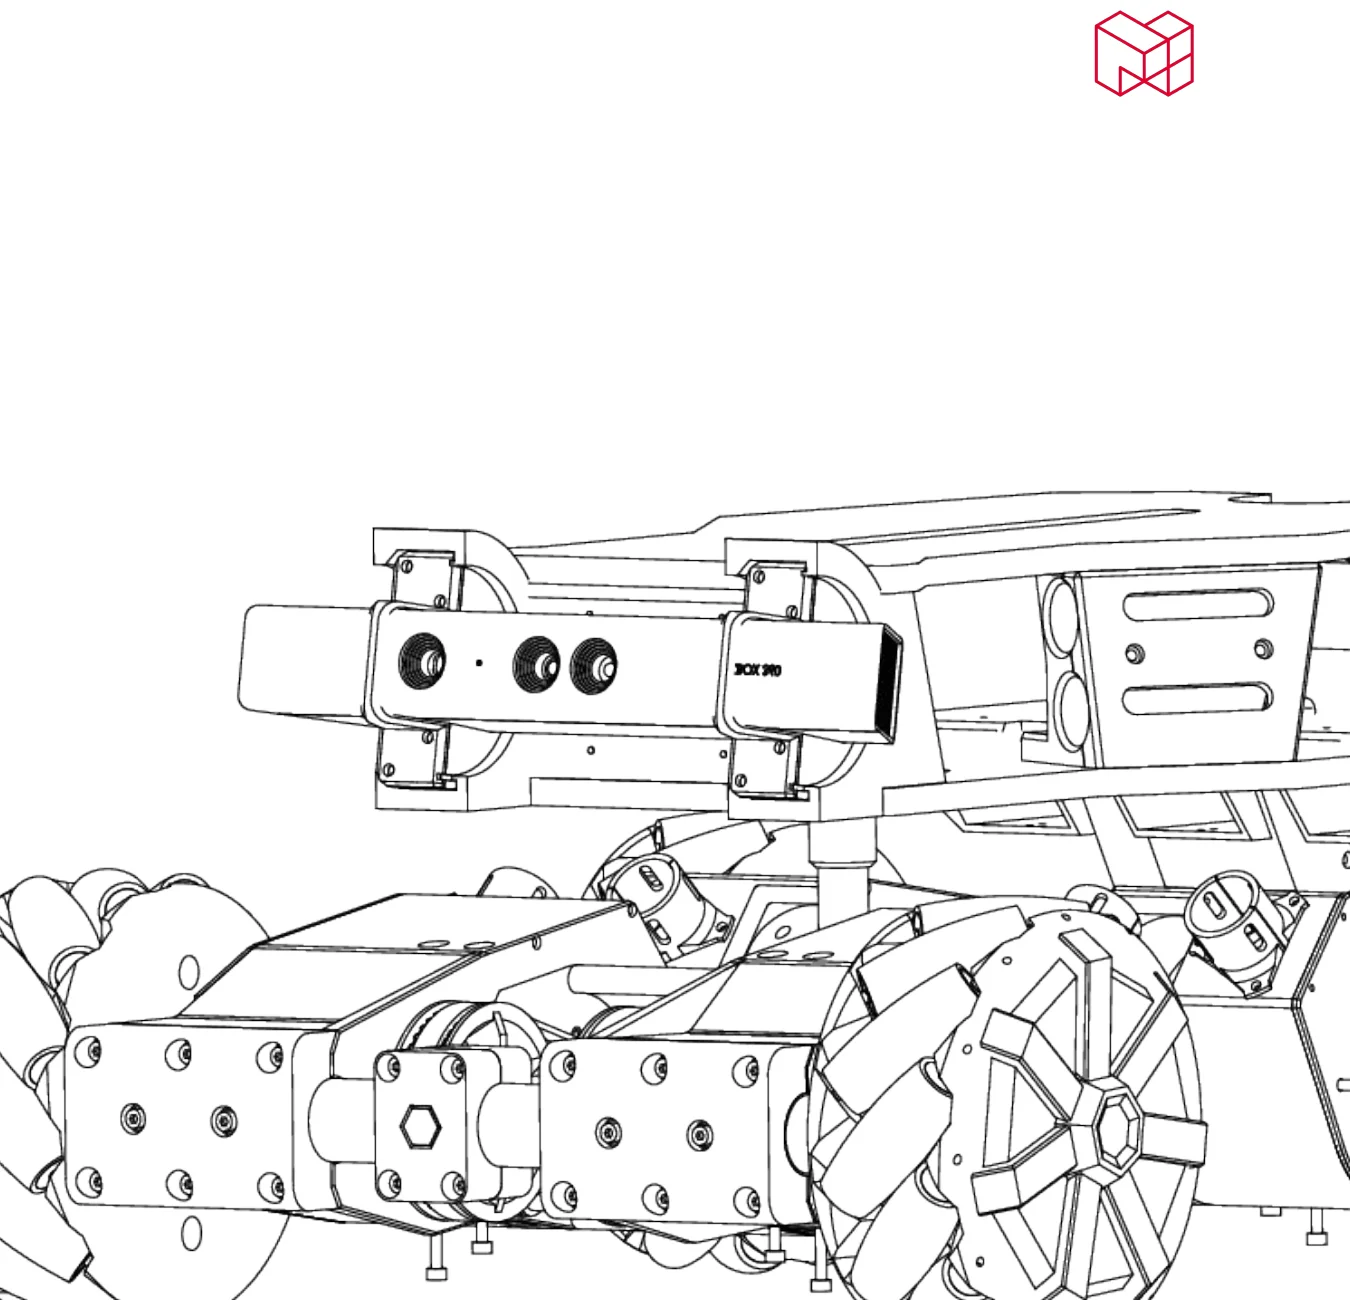
Um projeto interno não comercial: uma prova de conceito funcional, construída para mostrar aos clientes o que está mesmo por trás de "um motor e umas rodas": engenharia real de malha fechada, não um brinquedo.
Todos os servos foram dimensionados e afinados por nós em malha fechada, precisos ao milímetro, sem qualquer solavanco mesmo a velocidades muito baixas. Eletrónica, firmware e mecânica foram desenvolvidos em conjunto pela mesma equipa, e cada módulo foi desenhado internamente para que a plataforma possa ser reutilizada noutros robôs.
O robô MKIT a navegar de forma autónoma no PCI, Techdays 2021.
Etapas do projeto
- 01
Objetivo
Mostrar, não dizer: um demonstrador tangível de profundidade de engenharia. Qualquer pessoa consegue aparafusar um motor a uma roda; a parte difícil é um controlo de malha fechada preciso o suficiente para que o movimento a velocidade muito baixa não tenha solavancos, com mecânica, eletrónica e firmware desenvolvidos em conjunto pela mesma equipa.
- 02
Abordagem
Dimensionámos e afinámos nós próprios os servos de tração em malha fechada, com cada módulo desenhado internamente para que a plataforma seja reutilizável em robôs futuros. Depois de fechada a especificação, um designer industrial e dois engenheiros desenharam e prototiparam a base mecânica em 15 dias.
Corre ROS com LiDAR 3D e SLAM, reconhecendo obstáculos e construindo um mapa em tempo real à medida que se move. Provámos o conceito primeiro num cluster de dois Raspberry Pi para perceber o orçamento de energia real, e só depois acrescentámos um PC de bordo para escalar.
- 03
Resultado
O robô faz entregas de forma autónoma pelo nosso próprio edifício de 2.000 m² no PCI: reconhece obstáculos, mapeia em tempo real, move-se com precisão mesmo a velocidade muito baixa. Está guardado por agora (a robótica móvel autónoma é cara de justificar sem um caso de uso pagante), mas provou a engenharia subjacente, e o mesmo desenho de servos e módulos em malha fechada já transita para outros trabalhos de robótica.